[아이뉴스24 설재윤 기자] 로봇 운영 플랫폼 전문기업 클로봇은 통합관제 기술을 다중 휴머노이드의 공동 작업으로 확장하며 완성차 생산현장 공략에 나선다. 복수의 휴머노이드가 물리적 한계를 넘어 대형 자동차 부품을 함께 들어 옮기는 '플릿제어 기반 협업' 기술을 국내 완성차 공장에서 실증한다.
클로봇은 산업통상부와 한국산업기술기획평가원(KEIT)이 추진하는 '2026년도 로봇산업기술개발사업'에서 플릿제어 기반 휴머노이드 협업 기술개발 과제의 주관기관으로 선정됐다고 10일 밝혔다.
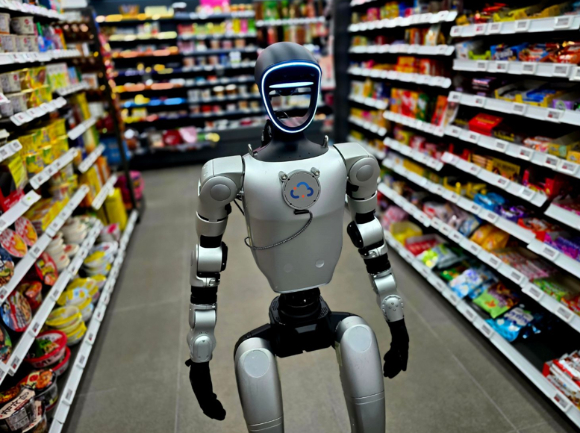
과제는 올해 7월부터 2031년 3월까지 진행되며 총 연구개발비는 정부출연금 45억원과 민간 부담금 10.6억원을 포함한 55.6억원이다. 건국대학교 산학협력단과 한국자동차연구원이 공동연구기관으로, KG모빌리티가 수요기관으로 참여한다.
적용 대상은 부품의 포장을 풀고 후속 공정으로 옮기는 디캔팅 공정이다. 약 20kg에 달하는 도어 패널이나 길이 2.2m의 헤드라이닝(차량 천장 내장재)처럼 크고 무겁거나 형상이 일정하지 않은 부품은 반복해 들어 옮기는 과정에서 작업자의 근골격계 부담과 안전사고 위험이 크다. 기존 산업용 로봇을 도입하려고 해도 공정마다 설비와 인프라를 개조해야 해 추가 비용이 발생한다.
컨소시엄은 사람이 일하는 현장에 설비 개조 없이 투입할 수 있는 휴머노이드를 여러 대 함께 운용하는 방식으로 이 문제를 풀 계획이다. 휴머노이드 한 대가 들 수 있는 무게는 현재 20kg 안팎으로 물리적 한계가 있어, 두 대 이상이 하중을 나눠 드는 실시간 협동 제어 기술로 대형 부품을 다룬다.
최종 목표는 △작업 대상 부품 2종 작업 성공률 95% 이상 △로봇 2대 협업 이송 기반하중 30kg 이상 △로봇 간 협업 동기화 응답성 50ms 이하 △로봇 간 협업 효율 85% 이상 △가상-실제 환경 간 협동 제어 궤적 오차 5% 이하다.
핵심 기술은 크게 네 가지다. △시각-언어-행동(VLA) 모델과 로봇 파운데이션 모델(RFM)을 활용해 부품을 인식하고 작업을 계획하는 '작업지능' △여러 휴머노이드가 상태를 실시간으로 공유하며 하나의 부품을 함께 들어 옮기는 '플릿제어 기반 협업 제어' △디지털트윈에서 검증한 동작을 실제 로봇으로 옮기는 '씸투리얼 전이 기술' △숙련공 시연과 원격조작 데이터를 모은 피지컬 AI 학습 데이터 플랫폼'이다.
클로봇은 그간 반도체 팹, 대형 물류센터, 공항 등에서 입증한 이기종 다중 로봇 관제 소프트웨어 '크롬스(CROMS)'와 자율주행 솔루션 '카멜레온' 운영 노하우, 보유 중인 13건의 다중 로봇 플릿제어 특허를 이번 과제에 전면 투입한다. 전체 시스템 통합과 관제는 물론 협업 주행 제어 및 전용 그리퍼 개발도 총괄한다.
현장 실증은 KGM 평택공장에서 단계적으로 추진된다. 4차년도에 공장 내 모의 테스트베드에서 8개월간 사전 성능 검증을 마친 뒤, 최종 5차년도에는 KGM 실제 완성차 양산 라인에 복수의 휴머노이드를 투입해 4개월간 본 실증을 진행한다. 이를 통해 양산 택트타임(Takt Time·생산 주기)과 공정 작업 성공률을 완성차 품질 기준에 맞춰 검증하고 공인 안전성 시험성적서도 확보할 방침이다.
김창구 클로봇 대표는 "이번 과제의 핵심은 다중 로봇 관제 분야에서 축적한 플릿제어 기술을 휴머노이드로 확장해, 한 대로는 감당하기 어려운 대형 부품 공정을 여러 대의 협업으로 자동화하는 것"이라며 "실제 완성차 생산라인에서 검증된 피지컬 AI 협업 기술을 확보하겠다"고 밝혔다.
/설재윤 기자(jyseol@inews24.com)